


Если вы когда-нибудь проходили через оживленный круглосуточный распределительный центр или плотно забитый склад, где поддоны с товарами беспрепятственно перемещаются от погрузочных доков до складских стеллажей без единого оператора за рулем, вы, вероятно, сталкивались с автоматическим вилочным погрузчиком для поддонов — одной из незамеченных рабочих лошадок современной логистики. Как поставщику, который потратил годы на совершенствование этих машин для решения реальных проблем (таких как нехватка рабочей силы, нестабильное время работы и ограниченное пространство для хранения), мне часто задают вопрос, который звучит просто, но имеет глубокий смысл: какие языки программирования и программное обеспечение на самом деле используются в этих автоматизированных вилочных погрузчиках? Ответ — это не просто список инструментов кода; это тщательно подобранная экосистема языков, ориентированных на аппаратное обеспечение, стандартных отраслевых платформ и специально созданного программного обеспечения, которая превращает стальную, гидравлическую и аккумуляторную машину в точную и надежную часть магистральной сети склада. Позвольте мне рассказать о том, что мы используем, почему мы это используем и как все это работает вместе, чтобы сохранить нашуУмный автоматизированный вилочный погрузчики другие модели работают без сбоев.
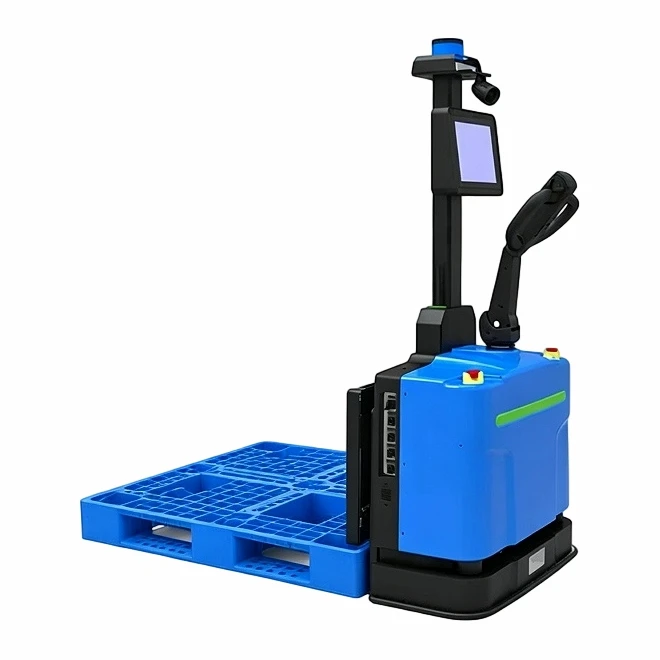
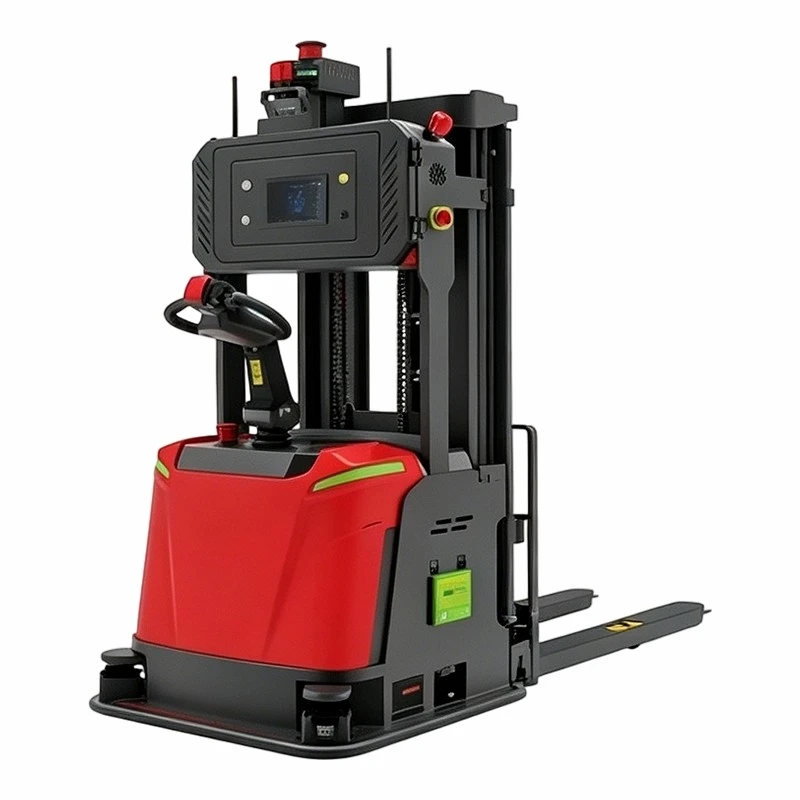
Во-первых, важно обосновать это уникальными требованиями автоматического вилочного погрузчика для поддонов. В отличие от потребительского смартфона или веб-сайта, эти машины работают в динамичной, часто неструктурированной среде: им приходится избегать слегка смещенных поддонов, перемещаться вокруг людей, которые могут оказаться на их пути, приспосабливаться к наклонным складским этажам и без повреждений обрабатывать хрупкие или тяжелые грузы. Это означает, что их программа должна балансировать две конкурирующие потребности: исключительную точность (поднять поддон весом 2000 фунтов на высоту 20 футов в узком проходе) и гибкость (адаптироваться при перемещении складского отсека или добавлении нового поддона). Для нашей команды это начинается с двух основополагающих уровней: низкоуровневого программирования для основного оборудования погрузчика и программного обеспечения среднего и высокого уровня для его навигации и принятия решений.
Начнем с низкоуровневого программирования — это код, который напрямую взаимодействует с физическими частями погрузчика, и именно здесь мы больше всего опирались на C и C++. Вы можете услышать, как люди говорят, что C «стар» по сравнению с более новыми языками, такими как Python, но для систем управления в реальном времени (систем, которые должны реагировать на ввод в течение миллисекунд или меньше), это по-прежнему золотой стандарт. Гидравлическим клапанам, моторным приводам и датчикам безопасности нашего погрузчика требуются немедленные и предсказуемые инструкции: «поднимите вилы ровно на 12 дюймов, чтобы освободить поддон» или «остановитесь в пределах 6 дюймов при обнаружении препятствия». C дает нам прямой доступ к аппаратным регистрам машины без накладных расходов, присущих языкам более высокого уровня, что не подлежит обсуждению во избежание задержек. C++ здесь также является основным продуктом, особенно для задач, требующих большей гибкости и при этом скорости, таких как управление зарядом аккумулятора вилочного погрузчика или координация движения между его колесами и вилами. Мы используем эти языки для создания так называемого «модуля управления машиной» (MCM) — мозга, который преобразует команды высокого уровня от навигационной системы в физические действия.
Тем не менее, на чистом C и C++ невозможно реализовать всю сложную логику, необходимую для автоматического вилочного погрузчика, поэтому мы используем языки более высокого уровня для всего, что не связано напрямую с аппаратным обеспечением. Python — это наш выбор для логики навигации, мониторинга безопасности и инструментов, ориентированных на пользователя. Подождите. Python часто рассматривают как язык сценариев для небольших задач, но в последние годы он стал более пригодным для промышленного использования благодаря библиотекам, которые обрабатывают данные датчиков, картографирование и связь. Например, наши вилочные погрузчики используют LiDAR (обнаружение света и определение дальности), камеры и ультразвуковые датчики для построения карты складской среды в реальном времени. Python позволяет нам быстро обрабатывать данные датчиков, фильтровать шум (например, кусок ленты или висящий поддон) и обновлять путь погрузчика каждые 100 миллисекунд. Мы также используем Python для нашего программного обеспечения для управления автопарком, которое позволяет менеджерам складов отслеживать все нашиСкладской автоматизированный штабелери вилочные погрузчики, устанавливайте графики доставки и корректируйте маршруты с центральной панели управления. Ключевым моментом здесь является то, что Python дает нам гибкость для быстрого выполнения итераций: если складу требуется новое правило, например «остановиться, когда идентификационный бейдж работника находится в пределах 3 футов», мы можем добавить эту логику в Python за считанные часы, а не недели, что очень важно для наших клиентов, у которых часто есть уникальные планировки складов.
Еще одной важной частью программного обеспечения является стек навигации, и именно здесь в игру вступает операционная система робота (ROS). ROS — это платформа с открытым исходным кодом, созданная специально для робототехники, и она стала фактическим стандартом для мобильных роботов, включая автоматические вилочные погрузчики. Прежде чем мы внедрили ROS несколько лет назад, мы с нуля создавали собственный навигационный код, который был подвержен ошибкам и его было трудно обновлять. Теперь ROS предоставляет нам готовые пакеты для таких вещей, как одновременная локализация и картографирование (SLAM), которые позволяют вилочному погрузчику создать карту склада при первом проезде, а затем определить свое местоположение на этой карте с точностью до сантиметра. Мы используем ROS с нашими собственными модулями C и C++ для управления оборудованием, поэтому навигационный стек (написанный на смеси C++ и Python) может отправлять команды в MCM для перемещения вилочного погрузчика из точки A в точку B. Для нашегоУзкопроходный штабелерный погрузчик, который работает в проходах, ширина которых всего на 10 дюймов превышает ширину самого вилочного погрузчика, этот уровень точности не подлежит обсуждению — одно неверное движение может привести к столкновению со стойкой или поддоном.
Мы также в значительной степени полагаемся на программные инструменты, которые сами по себе не являются языками программирования, но необходимы для создания, тестирования и развертывания наших вилочных погрузчиков. Одним из наиболее важных является наше программное обеспечение для моделирования, которое мы создали с использованием Unity, игрового движка, традиционно используемого для видеоигр. Вы можете быть в замешательстве: зачем использовать игровой движок для промышленного оборудования? Потому что Unity позволяет нам создавать трехмерную, с физической точностью симуляцию склада любого клиента, дополненную точным расположением стеллажей, весом поддонов, уклонами пола и даже моделями движения рабочих. Прежде чем отправить погрузчик новому покупателю, мы моделируем сотни прогонов, чтобы проверить крайние случаи: что, если поддон слегка поврежден? Что, если рабочий встанет на пути погрузчика в занятое время? Это позволяет нам исправлять ошибки еще до того, как погрузчик коснется пола клиента, что экономит время наших клиентов и сокращает время простоев. Мы также используем Git для контроля версий (тот же инструмент, который используют разработчики программного обеспечения по всему миру), чтобы отслеживать каждое изменение, которое мы вносим в наш код — будь то небольшое исправление кода гидравлического управления или серьезное обновление стека навигации — чтобы мы могли вернуться к стабильной версии, если что-то пойдет не так.
Часто нам задают вопрос: используем ли мы когда-нибудь проприетарное программное обеспечение вместо инструментов с открытым исходным кодом? Короткий ответ: да, в конкретных, критических областях. Например, наши системы безопасности построены на собственной платформе ведущего поставщика промышленной автоматизации, поскольку безопасность в логистике — это не то, что можно доверить инструментам с открытым исходным кодом. Автоматические вилочные погрузчики для поддонов должны соответствовать строгим международным стандартам безопасности (например, ISO 3691-4 для промышленных грузовиков), а запатентованное программное обеспечение безопасности разработано для соответствия этим стандартам и имеет сертификацию третьей стороны, которая не подлежит обсуждению для наших клиентов. Это программное обеспечение действует как отказоустойчивое: если навигационная система отправляет команду, которая может вызвать столкновение, система безопасности немедленно отменяет ее, независимо от того, что делает основной код. Мы также используем запатентованное программное обеспечение для управления автопарком для крупных клиентов с десятками вилочных погрузчиков, поскольку оно интегрируется с их существующими системами управления складом (WMS), такими как SAP или Oracle, что не всегда удается сделать с помощью инструментов с открытым исходным кодом.
Стоит отметить, что эта технология не является универсальной для всей нашей линейки автоматических вилочных погрузчиков. Например, нашАвтоматический двухрежимный вилочный погрузчик для поддоновможет переключаться между полностью автономным режимом и ручным режимом для случайных, оперативных задач, таких как перемещение поддона, находящегося за пределами предопределенной карты. Для ручного режима мы используем немного другой набор кода: Python для интерфейса драйвера, чтобы операторы могли легко регулировать траекторию или скорость погрузчика с помощью планшета, и тот же код аппаратного управления на основе C, чтобы физические движения погрузчика были одинаковыми независимо от того, работает ли он автономно или вручную. НашСкладской автоматический погрузчик-штабелер, предназначенный для складов электронной коммерции с большими объемами, имеет дополнительный уровень кода для определения приоритетов заказов — скрипты Python, которые настраивают, какие поддоны выбирать в первую очередь, в зависимости от сроков выполнения заказа, что является огромным преимуществом для клиентов, имеющих дело с сезонными всплесками онлайн-заказов.
Еще одна вещь, которая отличает программирование промышленных вилочных погрузчиков от другой робототехники, — это необходимость надежности. Бытовой робот-пылесос может застревать каждые несколько дней, но автоматический вилочный погрузчик для поддонов должен работать 16-20 часов в день, 5 дней в неделю. Это означает, что наш код должен быть проверен на надежность: мы запускаем наши вилочные погрузчики 24/7 на нашем испытательном стенде в течение нескольких недель, моделируя все возможные сценарии, от складов холодного хранения (где температура составляет 0°F) до влажных распределительных центров на юго-востоке США. Мы также используем такие инструменты, как Jenkins, для непрерывной интеграции, которая автоматически создает и тестирует наш код каждый раз, когда разработчик вносит изменения, поэтому мы выявляем ошибки раньше, чем они дойдут до клиента.
На протяжении многих лет мы старались сочетать новые технологии с проверенными. Когда несколько лет назад вышла ROS 2, мы не сразу приступили к работе — мы подождали, пока она станет достаточно стабильной для промышленного использования, и теперь она является ядром нашей навигационной системы. Мы также начали интегрировать небольшие части машинного обучения, например использовать TensorFlow Lite (облегченную версию TensorFlow для краевых устройств), чтобы помочь нашим вилочным погрузчикам распознавать различные типы поддонов и соответствующим образом регулировать давление подъема, что снижает повреждение хрупких поддонов. Но мы никогда не забываем, что в конечном итоге вилочный погрузчик — это промышленное оборудование, а не центр обработки данных, поэтому мы никогда не добавляем сложности, которые могут поставить под угрозу надежность ради небольшого выигрыша в гибкости.
Если вы менеджер склада или руководитель операций и планируете добавить на свой объект автоматические вилочные погрузчики для поддонов, экосистема программирования и программного обеспечения является серьезной причиной для работы с поставщиком, имеющим глубокий опыт в этой области. Речь идет не только о «умном» вилочном погрузчике — речь идет о погрузчике, код которого адаптирован к вашему конкретному складу, соответствует стандартам безопасности и может интегрироваться с существующими системами. Наша команда тесно сотрудничает с клиентами, чтобы составить карту их уникальных макетов, протестировать их конкретные варианты использования и убедиться, что наше программное обеспечение соответствует их операционным целям. Нужен ли вам вилочный погрузчик для узких проходов, штабелирования больших объемов или работы в двух режимах, у нас есть технология, которая обеспечит его бесперебойную работу.
Если вы готовы узнать, как наши автоматические вилочные погрузчики для поддонов могут изменить ваши складские операции, мы здесь, чтобы помочь. Мы можем рассказать вам о технических деталях, обсудить ваши конкретные потребности и показать, как наша экосистема программирования и программного обеспечения обеспечивает необходимую вам надежность и эффективность. Чтобы связаться с нашим отделом продаж и начать разговор, свяжитесь с нами напрямую.
Ссылки
- Международная организация по стандартизации. (2020). ISO 3691-4:2020: Промышленные погрузчики. Безопасность и проверка. Часть 4. Беспилотные промышленные погрузчики и их системы. Женева, Швейцария: ISO.
- Умная робототехника. (2022). Роль ROS в промышленных автономных мобильных роботах. Получено с https://www.smartrobotics.com/whitepapers/ros-industrial-robots.
- Вепплинг, К. (2021). Программирование в реальном времени для промышленных систем управления. Журнал промышленной автоматизации, 18(3), 45-52.
- Юнити Технологии. (2023). Моделирование промышленной робототехники для складских приложений. Получено с https://unity.com/solutions/industrial-robotics.
- ПайТорч. (2022). TensorFlow Lite для Edge Robotics. Получено с https://www.tensorflow.org/lite/examples/robotics_overview.


